机器人平台设计方案
机器人平台设计方案
机器人平台为遥控履带式微型行走移动平台,可执行作战场侦察、城市或野外可疑物处置等任务,也执行事故现场生命探测、井下侦察救援、核生化探测取样、农林植保等任务,具备较强复杂地形作业能力。其平台可根据使用环境要求分别搭载其他任务系统,满足多场景下的无人化作业需求。机器人平台主要由车体、悬挂系统、动力系统和履带组成,平台示意图如下图所示。

图1 平台示意图
车体是动力系统、行走系统和上装设备的连接桥梁和承载体,将各上装设备有效的连接在一起并对其做有效防护。
悬挂系统主要将动力驱动转换为前进的动力,同时为机器人在复杂路面行走提供支撑。
动力系统主要为整个机器人平台提供行走动力驱动及上装设备的电力供应,是整个机器人平台的基础。
1. 车体
结合防化核辐射侦察机器人系统战斗全重的技术要求,机器人车体在满足重量和强度的前提下,车体采用全铝整体式车身和炭纤维板组成,重量轻强度高。车体是行走系统与动力系统的连接体,是控制系统、核化侦察设备及上装设备的承载体。车体三维示意如下图所示。
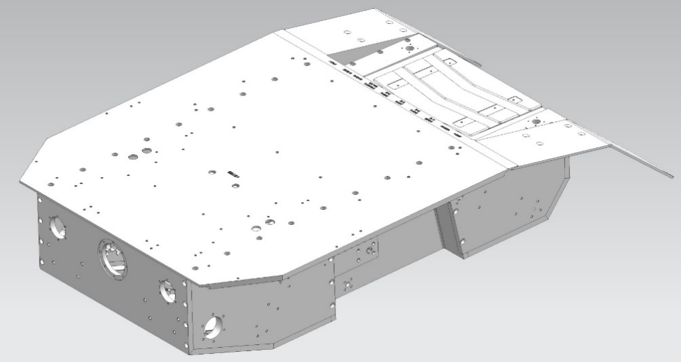
图2 车体三维示意
机器人采用防水防尘结构设计,各连接板之间均设计有密封槽,摄像头及补光灯接口处也均设计的有密封结构,如下图所示。
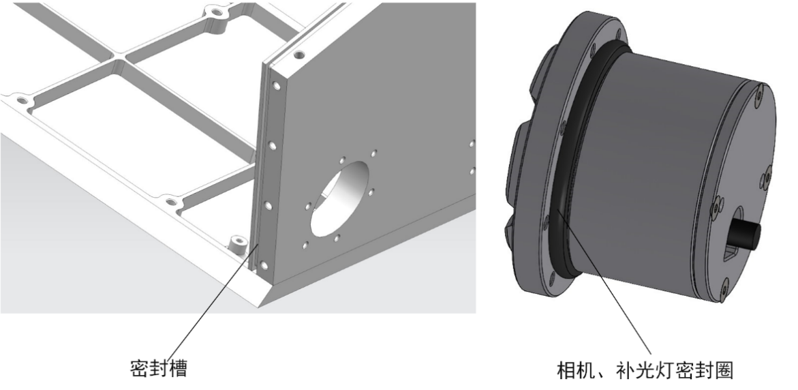
图3 车体密封示意图
车体部分装配紧固螺钉均匀排布,该设计保证了O型密封圈预压合理,不会在局部形成过大或者过小的压紧力,不破坏O型圈的屈服强度,同时保证O型圈变形均匀一致。
对于有引出线的部件设计,采用包裹式设计结构。将需要防水的各部分分别组装,再用防水外壳将几部分包裹在一起做成大部件结构。所有的外部接口用橡胶材料保护,并和接口之间采用过盈配合,以防水和防尘,同时,对跌落有一定的保护作用。外部接口的橡胶密封也可以采用多层密封以提高密封性能。
2. 悬挂系统
悬挂系统采用前驱式履带悬挂系统,能较好的适应野外复杂路面作业需要。悬挂系统由前负重轮组件、后负重轮组件、驱动轮组件及拖带轮组件组成。悬挂系统三维示意图如下图所示。

图4 悬挂系统三维示意图
悬挂系统前负重轮组件采用二级减震软悬挂设计,负重轮采用铝合金材料,与桥式负重轮结构形成了一级减震,能够滤去细碎的行走震动和噪声。前负重轮组件再通过桥架及摆臂与车体铰接,摆臂通过减震器与车体铰接,减震器为悬挂系统的二级减震,滤去较大的行走震动。二级减震软悬挂系统,能有效减少车体震动,更好的保护车载上装设备,同时悬挂系统能够根据不同的地面情况进行自适应,更好的适应地形,以保持车身姿态,维护行走平稳。
悬挂系统采用桥式平衡负重轮系,负重轮分布于桥架两端,摆臂与桥架的铰接点设置于两端负重轮支撑轴之间的中点位置,即铰接点距离左右两端的负重轮距离相等,使得两端负重轮受力均匀。当行走在凸凹不平的路况时,可使得桥架两端的负重轮联动,减小履带外翻包角,降低凸凹面卡死履带的风险,在桥架上还设有诱导板,设置于履带板诱导齿两侧,可防止车体侧滑时脱带。桥式平衡负重轮系三维示意图如下图所示。

图5 桥式平衡负重轮系三维示意图
变速汇流箱与驱动轮相连,采用了双流变速机构,使得两条履带驱动轮即能同速转动和差速转动,又能两者同速反向转动。当两条履带的驱动轮为同速反向转动时,两条履带的运动也为同速反向运动,可实现机器人底盘的原地转向。
3. 动力系统
目前机器人平台动力方式主要分为燃油动力、电动动力和混动动力三种方式。
燃油动力主要以汽油或柴油为动力燃料,发动机为结构载体输出动力,发动机需要润滑、水冷等辅助单元,还需配合离合器、联轴器、传动轴等单元组成传动系统。油动具有技术成熟、续航时间长等优点,但是由于结构复杂、重量重、噪声大和污染严重,因此在小型化机器人平台中极少应用。
混动动力主要有插电混动和油动混动两种方式,插电混动即是插接电源为动力电池充电,动力电池驱动电机输出动力,当电池电量较少时,启动发动机,采用燃油驱动,此种形式发动机并不能为电池充电。油动混动方式下可以利用发动机产生的能量为电池充电,电池提供能源驱动电机输出动力,此形式提高了发动机的效率。混动动力具有燃油经济性好、污染相对油动较小的有点,但是此方式的结构比油动动力或电动动力更为复杂、重量重、需要的传动链更长的缺点。
动动力不需要复杂多档减速箱,仅仅需要电机驱动器即可实现对速度、方向的控制,随着动力电池的发展,电动成为小型化机器人动力的最优选择,其具有质量轻,无噪音,启动力矩大,控制简单等诸多优点。
结合防化核辐射侦察机器人系统外形尺寸和重量的要求,其动力采用电动动力,动力系统主要由驱动电机、转向电机、变速箱、联轴器等组成,其中转向电机位置可调张紧,保证智能机器人动力能平稳输出。动力系统示意图如下图所示。

图6 动力系统示意图
动力传动系统选用直流电机作为动力源,通过链条将动力传送给双流变速箱,双流变速箱两侧输出轴连接两侧履带驱动轮,完成动力传输。
履带式机器人动力传动系统将动力传送给两侧的履带,同时还能按直行和转向的要求改变履带的速度和牵引力。机械传动相较于动液及气液传动具有效率高、结构简单等优点,双流相较于单流传动在转向性能上具有转向灵活、功耗底、中心转向等优点,机械双流相较于电气双流具有控制简单、两侧驱动轮可机械同步等优点,因此,防化核辐射侦察机器人系统动力传动系统设计为机械双流传动。机械双流传动工作原理框图如下所示。
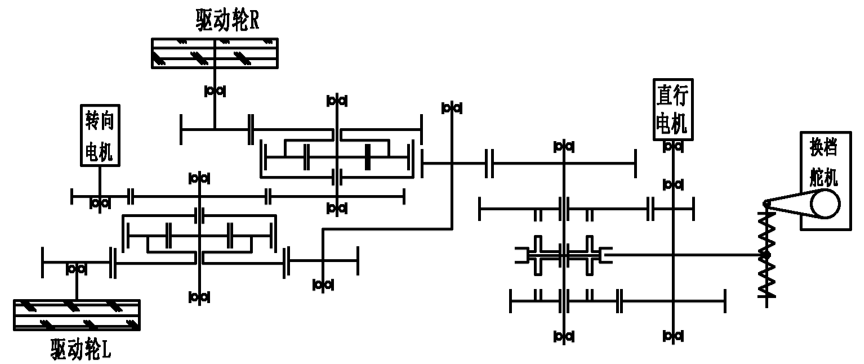
图7 机械双流传动工作原理框图
机械双流传动设计中,其驱动轮直径和驱动轮的选型直接影响机器人平台的运动性能,因此在设计过程中,选择性能良好、计算精确的驱动轮直径尤为重要。
(1)驱动轮选型
驱动轮采用套筒支撑式双轮毂油仓润滑驱动轮结构,具有结构强度高的特点,通过反复机器人机动性能试验验证,该驱动轮能在复杂环境下运行稳定。驱动轮结构示意图如下图所示。

图8 驱动轮结构示意图